合作客戶/
拜耳公司 |
同濟(jì)大學(xué) |
聯(lián)合大學(xué) |
美國保潔 |
美國強(qiáng)生 |
瑞士羅氏 |
相關(guān)新聞Info
-
> 陶瓷墨水中5種色料生產(chǎn)制造工藝流程
> 石油磺酸鹽、聚丙烯酰胺濃度對界面張力的影響
> 添加表面活性劑抑制瓦斯解吸效果及機(jī)理分析
> 預(yù)測納米孔中油氣界面張力的狀態(tài)方程模型構(gòu)建
> Delta-8食用餐食后人體內(nèi)十二指腸液的組成及性質(zhì)——摘要、介紹、材料和方法
> 深度分析桐油合成生物基表面活性劑設(shè)計思路、制備工藝和性能表現(xiàn)
> 中科院江雷及團(tuán)隊提出鋪展概念及其表征方法
> 一滴水緩慢落到非常光滑的平面上,接觸面積會有多大?
> 面向水基農(nóng)藥制劑的新型表面活性劑TPGS-X-M動靜態(tài)表面張力及性能研究
> 免罩光水性素色面漆配方、制備方法及步驟
推薦新聞Info
-
> ?有機(jī)硅疏水材料路基隔水層隔水性能評價方法
> ?中厚板焊接接頭可控導(dǎo)流界面構(gòu)筑方法及裝置
> 頁巖油儲層超臨界CO?-表面活性劑復(fù)合吞吐實驗與效果評價
> 利用界面張力儀優(yōu)選頁巖油超臨界CO?吞吐用高效氣溶性表面活性劑
> 界面張力如何改變兩層液體的臨界對流行為
> 基于PIV技術(shù)分析界面張力在各種對流模式中的作用
> Al2O3和Cr2O3對冶煉渣黏度、凝固溫度和表面張力的影響
> Al?O?和Cr?O?對CuCr合金自蔓延冶煉渣表面張力的影響
> 表面張力驅(qū)動下三維液態(tài)鋁合金泡沫結(jié)構(gòu)與尺寸分布關(guān)聯(lián)分析
> LB膜分析儀與中子反射聯(lián)用揭示纖維蛋白原氣-水界面逐層自組裝新機(jī)制
?中厚板焊接接頭可控導(dǎo)流界面構(gòu)筑方法及裝置
來源: 瀏覽 22 次 發(fā)布時間:2026-10-16
摘要
針對中厚板激光深熔焊接過程中匙孔不穩(wěn)定、熔池流動不均及焊縫組織性能沿板厚方向分布差異大的問題,提出一種基于宏觀梯度導(dǎo)流結(jié)構(gòu)、梯度導(dǎo)流紋理與活性元素富集區(qū)協(xié)同構(gòu)筑的可控導(dǎo)流界面方法。該方法通過超快脈沖激光在待焊接界面加工沿板厚方向漸擴(kuò)的宏觀導(dǎo)流通道,并在其內(nèi)表面制備微/亞微尺度梯度紋理,最后在關(guān)鍵節(jié)點(diǎn)定向沉積活性元素顆粒。焊接過程中,宏觀結(jié)構(gòu)實現(xiàn)蒸汽泄壓與壓力場調(diào)控,微觀紋理引導(dǎo)蒸汽動量場定向輸運(yùn),活性元素通過改變局部表面張力梯度逆轉(zhuǎn)Marangoni對流方向,促使熔池金屬向焊縫根部定向輸運(yùn)。三種機(jī)制協(xié)同作用,實現(xiàn)壓力場、蒸汽動量場與熔池流動場的耦合調(diào)控,有效抑制氣孔、飛濺及未熔合缺陷,提升焊縫厚度方向組織與力學(xué)性能均勻性。
1 引言
中厚板結(jié)構(gòu)件在船舶制造、軌道交通、航空航天及能源裝備等領(lǐng)域廣泛應(yīng)用。激光深熔焊因其能量密度高、熱輸入低、焊接效率高等優(yōu)點(diǎn),已成為中厚板高效連接的重要技術(shù)手段。然而,隨板材厚度增加,激光生成的匙孔深寬比增大,內(nèi)部金屬蒸汽排出不暢,引發(fā)蒸汽反沖壓力大幅波動、匙孔局部坍塌及熔池流動失穩(wěn),導(dǎo)致氣孔、飛濺、未熔合等缺陷。同時,焊縫沿厚度方向熱循環(huán)差異明顯,熔池流動分布不均,焊縫截面呈現(xiàn)上寬下窄形態(tài),進(jìn)一步造成微觀組織與力學(xué)性能沿板厚分布不均,削弱接頭整體力學(xué)性能。
現(xiàn)有研究多集中于優(yōu)化焊接工藝參數(shù)(如激光功率、焊接速度、離焦量)或采用輔助能場(如電磁場、超聲振動),但對焊接界面本身的主動設(shè)計與調(diào)控關(guān)注不足。本文提出一種在待焊接界面預(yù)先構(gòu)筑梯度導(dǎo)流功能界面的方法,通過宏觀導(dǎo)流結(jié)構(gòu)、微觀導(dǎo)流紋理與活性元素富集區(qū)的多尺度協(xié)同構(gòu)建,實現(xiàn)對匙孔壓力場、蒸汽動量場與熔池流動場的耦合調(diào)控,其中表面張力梯度的定向調(diào)控是實現(xiàn)熔池流動場優(yōu)化的核心機(jī)制。
2 技術(shù)原理
2.1 表面張力與Marangoni對流的基本關(guān)系
熔池表面Marangoni應(yīng)力由表面張力梯度驅(qū)動,表達(dá)式為:
其中τM為Marangoni應(yīng)力,γ為熔池表面張力,T為溫度。對于多數(shù)金屬材料,表面張力隨溫度升高而降低(?γ/?T < 0),因此在常規(guī)焊接條件下,熔池中心高溫區(qū)表面張力低于邊緣低溫區(qū),熔體由中心向四周流動,形成寬而淺的熔池形態(tài),不利于厚板根部熔合。
2.2 活性元素對表面張力的影響
當(dāng)活性元素(如氟化物、氯化物、硫化物)進(jìn)入熔池后,會在熔池表面形成吸附層,顯著降低局部表面張力。這種作用具有溫度依賴性:在低溫區(qū)(如熔池邊緣或根部),活性元素的吸附效應(yīng)更為顯著,可使表面張力降至低于高溫區(qū)的水平,從而逆轉(zhuǎn)表面張力梯度的符號(即 \partial \gamma / \partial T > 0),使Marangoni流動方向由四周指向中心(或由上部指向根部)。
2.3 多場協(xié)同調(diào)控框架
本方法的核心在于通過三種結(jié)構(gòu)實現(xiàn)三類物理場的協(xié)同調(diào)控:
? 宏觀梯度導(dǎo)流結(jié)構(gòu):構(gòu)建沿板厚方向逐漸擴(kuò)展的蒸汽泄壓通道,降低匙孔內(nèi)部蒸汽積聚引起的反沖壓力波動,實現(xiàn)壓力場調(diào)控。
? 梯度導(dǎo)流紋理:在宏觀通道內(nèi)表面加工微/亞微尺度紋理,引導(dǎo)蒸汽沿預(yù)設(shè)路徑定向流動,利用蒸汽動量效應(yīng)促進(jìn)熔融金屬向焊縫根部輸運(yùn),實現(xiàn)蒸汽動量場調(diào)控。
? 活性元素富集區(qū):在紋理關(guān)鍵節(jié)點(diǎn)(如交匯點(diǎn)、根部、轉(zhuǎn)折處)定點(diǎn)沉積活性元素顆粒,焊接熱循環(huán)下元素釋放并改變局部表面張力梯度,逆轉(zhuǎn)Marangoni對流方向,實現(xiàn)熔池流動場調(diào)控。
三種機(jī)制并非獨(dú)立作用,而是通過幾何約束、動量傳遞與界面化學(xué)改性的耦合,實現(xiàn)壓力場—蒸汽動量場—熔池流動場的協(xié)同優(yōu)化。
3 方法步驟
3.1 工件裝夾與坐標(biāo)基準(zhǔn)建立
將待焊接中厚板工件固定于高精度夾持與運(yùn)動平臺上,完成超快脈沖激光加工模塊、顆粒定向輸送模塊及工件之間的統(tǒng)一空間坐標(biāo)系標(biāo)定。建立加工坐標(biāo)系與設(shè)備運(yùn)動坐標(biāo)系之間的映射關(guān)系,為后續(xù)結(jié)構(gòu)加工與顆粒富集提供定位基礎(chǔ)。定義焊接方向為X軸,板厚方向為Y軸,板寬方向為Z軸。
3.2 界面三維建模與功能區(qū)域規(guī)劃
基于待焊接接合界面的幾何尺寸、厚度信息及焊接工藝窗口參數(shù),構(gòu)建擬焊接界面的三維數(shù)字模型。在模型中參數(shù)化生成宏觀梯度導(dǎo)流結(jié)構(gòu)與梯度導(dǎo)流紋理的空間分布路徑。根據(jù)結(jié)構(gòu)拓?fù)涮卣鳌⒘鲃訁R聚特征及壓力梯度突變區(qū)域,預(yù)先劃分功能調(diào)控區(qū)域,包括宏觀導(dǎo)流結(jié)構(gòu)的根部匯聚區(qū)、導(dǎo)流通道擴(kuò)展區(qū)、紋理交匯節(jié)點(diǎn)及局部壓力突變區(qū)域。建立功能調(diào)控區(qū)域與加工坐標(biāo)系之間的高精度坐標(biāo)映射關(guān)系。
3.3 宏觀梯度導(dǎo)流結(jié)構(gòu)構(gòu)筑
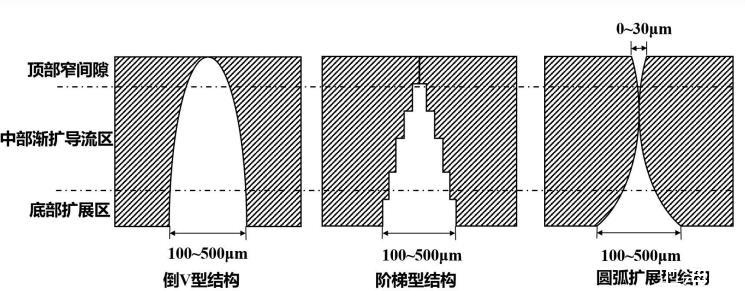
采用超快脈沖激光在待焊接界面進(jìn)行選擇性材料去除加工,形成沿板厚方向由上至下逐漸擴(kuò)展的宏觀梯度導(dǎo)流結(jié)構(gòu)。幾何形態(tài)可選擇倒V型、階梯型或圓弧擴(kuò)展型結(jié)構(gòu)。結(jié)構(gòu)頂部特征寬度為0~30 μm,底部特征寬度為100~500 μm,結(jié)構(gòu)深度為0.1~3 mm。該結(jié)構(gòu)用于構(gòu)建貫通或半貫通的蒸汽泄壓與導(dǎo)流通道,通過改變局部幾何約束條件,主導(dǎo)調(diào)控焊接過程中匙孔周圍的壓力分布與蒸汽排出路徑。
其中wt為頂部寬度,wb為底部寬度,H為板材厚度,n為梯度擴(kuò)展系數(shù)。
3.4 梯度導(dǎo)流紋理構(gòu)筑
在已形成的宏觀梯度導(dǎo)流結(jié)構(gòu)內(nèi)表面進(jìn)一步加工微/亞微尺度梯度導(dǎo)流紋理。紋理類型包括魚骨狀、人字形或斜向槽結(jié)構(gòu),其傾角為20°~45°。紋理沿板厚方向形成由上至下逐漸加密的空間分布特征,即下部區(qū)域紋理密度高于上部區(qū)域。具體而言,沿板厚方向形成三級密度梯度分布:下部區(qū)域紋理面積占比為40%~80%,中部為20%~50%,上部為5%~30%。
紋理密度沿板厚方向的變化滿足:
其中ρt為頂部紋理密度,ρb為底部紋理密度,m為密度梯度系數(shù)。
該多尺度紋理體系用于誘導(dǎo)蒸汽流動方向重構(gòu),使蒸汽沿預(yù)設(shè)通道發(fā)生定向輸運(yùn)與分級釋放,從而對焊接過程中的蒸汽動量場進(jìn)行精細(xì)化調(diào)控。
3.5 活性元素富集區(qū)構(gòu)筑
基于步驟3.2所建立的功能調(diào)控區(qū)域坐標(biāo)映射關(guān)系,控制顆粒輸送模塊按照預(yù)設(shè)軌跡,將表面活性元素顆粒定向輸運(yùn)至宏觀導(dǎo)流結(jié)構(gòu)根部、紋理交匯節(jié)點(diǎn)或局部壓力匯聚區(qū)域。活性元素顆粒選自氟化物顆粒、氯化物顆粒、硫化物顆粒及其復(fù)合顆粒,平均粒徑為50 nm~2 μm,采用載氣定向輸運(yùn)方式實現(xiàn)精準(zhǔn)沉積。
顆粒在導(dǎo)流紋理的幾何捕獲效應(yīng)、表面吸附效應(yīng)及后續(xù)焊接熱循環(huán)作用下發(fā)生穩(wěn)定富集,形成沿板厚方向呈非均勻梯度分布的活性元素富集區(qū)。為實現(xiàn)功能梯度分布,下部區(qū)域選擇的沉積節(jié)點(diǎn)數(shù)量高于上部區(qū)域:上部區(qū)域選取約20%的功能節(jié)點(diǎn),中部區(qū)域選取約50%,下部區(qū)域選取約80%。
活性元素進(jìn)入熔池后,通過降低局部表面張力梯度并改變其符號,使Marangoni對流方向由傳統(tǒng)的中心向外流動轉(zhuǎn)變?yōu)橛缮喜肯蚝缚p根部的定向流動,從而實現(xiàn)熔池流動的定向強(qiáng)化輸運(yùn)。
3.6 梯度導(dǎo)流功能界面形成
通過宏觀梯度導(dǎo)流結(jié)構(gòu)、微觀梯度導(dǎo)流紋理與活性元素富集區(qū)的多尺度協(xié)同構(gòu)建,形成一體化梯度導(dǎo)流功能界面體系。該界面使界面壓力場、蒸汽動量場與熔池流動場實現(xiàn)耦合調(diào)控,從而在中厚板激光焊接過程中穩(wěn)定匙孔結(jié)構(gòu)演化路徑,有效抑制氣孔、飛濺及熔池塌陷等典型焊接缺陷。
4 裝置構(gòu)成
實現(xiàn)上述方法的裝置包括超快激光加工模塊、顆粒輸送模塊、運(yùn)動控制模塊及中央控制器。其中:
? 超快激光加工模塊:包含超快激光頭(1)與超快激光器(2),用于宏觀導(dǎo)流結(jié)構(gòu)與微觀導(dǎo)流紋理的加工。
? 顆粒輸送模塊:包含顆粒存儲單元(3)、載氣輸送單元(4)與定向噴射單元(5),用于活性元素顆粒的精準(zhǔn)沉積。
? 運(yùn)動控制模塊:采用運(yùn)動機(jī)器人(6)實現(xiàn)加工頭與工件的相對運(yùn)動。
? 中央控制器(7):用于實現(xiàn)三類結(jié)構(gòu)參數(shù)的統(tǒng)一坐標(biāo)映射、加工路徑協(xié)同規(guī)劃以及顆粒輸運(yùn)與激光加工的同步控制,從而實現(xiàn)宏觀結(jié)構(gòu)加工與微觀功能化構(gòu)筑的一體化執(zhí)行。
5 結(jié)論
(1)通過宏觀梯度導(dǎo)流結(jié)構(gòu)構(gòu)建沿板厚方向逐漸擴(kuò)展的蒸汽泄壓與導(dǎo)流通道,為匙孔內(nèi)部金屬蒸汽提供優(yōu)先排出路徑,降低蒸汽積聚引起的反沖壓力波動及匙孔局部塌陷傾向,提高中厚板激光深熔焊接過程中匙孔的穩(wěn)定性。
(2)通過梯度導(dǎo)流紋理構(gòu)建蒸汽定向輸運(yùn)網(wǎng)絡(luò),引導(dǎo)蒸汽沿預(yù)設(shè)路徑排出,并利用蒸汽流動產(chǎn)生的動量效應(yīng)促進(jìn)熔融金屬向焊縫根部輸運(yùn),提高焊縫根部熔透能力,改善焊縫上寬下窄、下部熔合不足及成形不均勻等問題。
(3)通過在導(dǎo)流紋理內(nèi)部關(guān)鍵功能節(jié)點(diǎn)位置構(gòu)筑活性元素富集區(qū),實現(xiàn)活性元素的定向釋放與局部作用,調(diào)控熔池表面張力梯度及Marangoni流動行為,并與宏觀梯度導(dǎo)流結(jié)構(gòu)和梯度導(dǎo)流紋理協(xié)同作用,實現(xiàn)界面壓力場、蒸汽動量場和熔池流動場的協(xié)同調(diào)控,提高焊縫厚度方向組織與力學(xué)性能均勻性,降低氣孔、飛濺及未熔合等缺陷形成傾向。